Zum Hauptinhalt springen

DeepSeekSprachmodell

DeepSeek V4 Flash Vision Exp
Für DeepSeek V4 Flash Vision Exp gibt es noch keinen Wert im Gesamtindex, weil zu wenige unabhängige Benchmark-Ergebnisse vorliegen.

BeliebtheitPlatz 225 von 785

43von 100-3 zum Vormonat

beruht auf Suche, Nutzung und Aufmerksamkeit

Zusammenfassung

DeepSeek V4 Flash Vision Exp war ein experimenteller multimodaler V4-Flash-Checkpoint für visuelle Agenten. Die Publisher-Metadaten summieren sich auf rund 304,6 Milliarden Parameter und zeigen Bild-Text-Verarbeitung mit der V4-Inferenzumgebung. DeepSeek stellte ihn als visuelle Erweiterung des Textmodells vor.

Die API-Route wurde am 10. September 2026 eingestellt und auf DeepSeek-V4.1-Flash geroutet. Die veröffentlichten Gewichte bleiben ein eigenes Experiment.

DeepSeek V4 Flash Vision Exp im eigenen Test

SVG-Kurztest

Ein SVG-Auftrag mit denselben festen Einstellungen für alle Modelle, ohne verdecktes Nachdenken.

DeepSeek V4 Flash Vision Exp

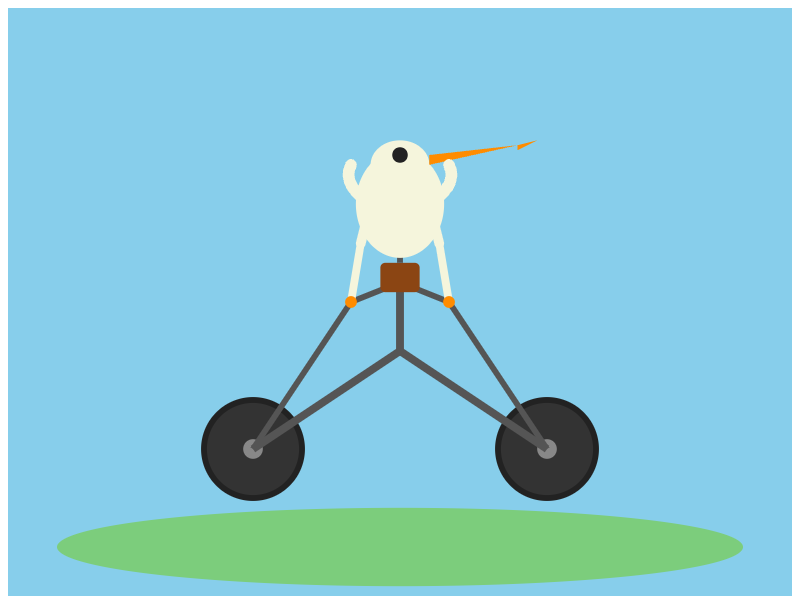
DeepSeek V4 Flash Vision Exp: SVG-Kurztest

Auftrag

Gib nur ein eigenständiges SVG eines Pelikans zurück, der Fahrrad fährt. Verwende viewBox „0 0 800 600“, einfache Formen, zwei deutlich sichtbare Räder und einen erkennbaren Pelikan mit langem Schnabel. Höchstens 30 SVG-Elemente und 1.800 Zeichen. Kein Markdown, keine Erklärungen, Kommentare, Skripte, Animationen, CSS oder externen Ressourcen.

Englischer Original-Auftrag

Return only one standalone SVG of a pelican riding a bicycle. Use viewBox="0 0 800 600", simple shapes, two clearly visible wheels and a recognizable pelican with a long beak. At most 30 SVG elements and 1800 characters. No Markdown, explanations, comments, scripts, animation, CSS or external resources.

14.10.2026 · 0,0006 $

Testdetails
Testlauf
14.10.2026
Anbieter
deepinfra/fp8
API-Modell
deepseek/deepseek-v4-flash-vision-exp
Ausgabe
954 Token
Reasoning
API meldet 0 Reasoning-Tokens
Kosten des Versuchs
0,0006 $
Testrunde
43b8c5c46830
Frühere Tests
DeepSeek V4 Flash Vision Exp: Pelikan auf dem Fahrrad
Community-Klassiker für eine freie SVG-Zeichnung.

Pelikan auf dem Fahrrad

Auftrag (englisches Original)

Generate an SVG of a pelican riding a bicycle

01.10.2026 · 66 s · 0,0050 $

Testdetails
Datum des Testlaufs
01.10.2026
API-Anbieter
openrouter
Angefragtes API-Modell
deepseek/deepseek-v4-flash-vision-exp
Reasoning-Einstellung
high
Tokenlimit inklusive Reasoning
8.192 Token
Ausgabe-Token
7.744 Token
Kosten des Versuchs
0,0050 $
Antwortzeit
66,4 s
API-Modell laut Antwort
deepseek/deepseek-v4-flash-vision-exp
Festgelegter Endpunkt
DeepInfra | deepseek/deepseek-v4-flash-vision-exp-20260821
Temperatur
Anbieterstandard
Testprotokoll
community-visual-tests-v1
Technische Prüfung
Bestanden, keine Qualitätsbewertung

Visuell geprüft. Aus diesem Einzeltest ergibt sich kein Gesamturteil über das Modell.

Ursprung der Aufgabe: Simon Willison

Alle Benchmark-Werte

Jeder veröffentlichte Messwert mit Quelle, Testbedingungen und Vergleichsmodellen.

Alle 63 veröffentlichten Benchmark-Werte anzeigen

Seite 1 von 6

Messungen ohne passende Vergleichswerte

Für diese Messungen fehlen passende Vergleichswerte unter gleichen Testbedingungen. Die Originalwerte und Quellen bleiben hier nachlesbar.

ForceBench c@3 (Messwert, Testbedingungen und Quelle anzeigen)
Originalwert
52
Bewertung
52
Messgröße
Share of tasks solved within three attempts (c@3), with feedback after a failed attempt.
Einheit
%
Benchmark-Version
v0.2.0
Richtung
Mehr ist besser
Untere Konfidenzgrenze
47
Obere Konfidenzgrenze
57
Quellentyp
independent-evaluator
Auswertung
Forcebench
Status
active
Abrufdatum
2026-10-24
Methodik
Unabhängige Evaluation. Forcebench v0.2.0. Lokale Rangliste, experimentell, hohe Reasoning-Stufe; FP8 + FP4-Experten; vLLM auf 2 × NVIDIA DGX Spark (GB10, jeweils 128 GB). Die Quelle führt eine lokale Konfiguration auf. Bei c@3 erhält das Modell nach einem Fehler Rückmeldungen aus Deployment, Tests oder Tools und darf bis zu drei Versuche nutzen. Die gemeinsame Methode ist Zero-Shot mit einer Nutzernachricht und einer Antwort je Versuch, vom Anbieter empfohlene Sampling-Einstellungen für Thinking sowie einem Ausgabebudget von 32.768 Tokens einschließlich Reasoning. Die Rangliste warnt vor Teil-Läufen; 272 ist die Gesamtzahl der Benchmark-Aufgaben und keine Stichprobengröße pro Modell.
Quelle Forcebench
Roboflow Vision Evals overall score (publisher-reported composite) (Messwert, Testbedingungen und Quelle anzeigen)
Originalwert
47.2
Bewertung
47.2
Messgröße
unweighted mean of the available task headline scores; low-effort main table
Einheit
%
Benchmark-Version
Roboflow Vision Evals board updated 2026-10-26, low-effort main table
Kategorie
vision
Richtung
Mehr ist besser
Quellentyp
independent-evaluator
Auswertung
Roboflow Vision Evals
Status
active
Abrufdatum
2026-10-28
Methodik
Unabhängige Evaluation. Exakte Roboflow-Haupttabellenzeile `DeepSeek V4 Flash Vision Exp`; ihr Anzeigename stimmt wörtlich mit der bestehenden Profil-ID `deepseek-deepseek-v4-flash-vision-exp` überein. Übernommen wird der veröffentlichte Gesamtwert (Overall) im niedrigen Aufwandsmodus. Der Herausgeber definiert Overall Average als ungewichtetes Mittel der verfügbaren Aufgaben-Headline-Scores. Der Tabellenwert wird direkt übernommen, nicht aus gerundeten Aufgabenwerten neu berechnet. Roboflow verwendet reale Bilder zur Messung des Bildverständnisses, nicht des Videoverständnisses oder der Qualität generierter Videos. Einheit: Prozent.
Einordnung
Die Tabelle verlinkt für diese Zeile keine Modelldetailseite. Modellroute, Revision und Laufstatus sind nicht veröffentlicht. Die Haupttabelle veröffentlicht weder Stichprobengröße noch 95-%-Konfidenzintervall. Ein veröffentlichtes ± bezeichnet die halbe beobachtete Laufspannweite und kein 95-%-Konfidenzintervall.
Quelle Roboflow Vision Evals
Roboflow Vision Evals, Object Detection (Messwert, Testbedingungen und Quelle anzeigen)
Originalwert
45.3
Bewertung
45.3
Messgröße
mAP@50
Einheit
%
Benchmark-Version
Roboflow Vision Evals board updated 2026-10-26, low-effort main table
Kategorie
vision
Richtung
Mehr ist besser
Quellentyp
independent-evaluator
Auswertung
Roboflow Vision Evals
Status
active
Abrufdatum
2026-10-28
Methodik
Unabhängige Evaluation. Exakte Roboflow-Haupttabellenzeile `DeepSeek V4 Flash Vision Exp`; ihr Anzeigename stimmt wörtlich mit der bestehenden Profil-ID `deepseek-deepseek-v4-flash-vision-exp` überein. Der Wert für Objekterkennung stammt aus dem niedrigen Aufwandsmodus und misst Bildverständnis. Roboflow verwendet laut Methodik dieselben realen Bildbeispiele für Modelle und Aufgaben. Dies misst Bildverständnis, kein Videoverständnis und keine Qualität generierter Videos. Messgröße: mAP@50, mittlere durchschnittliche Präzision bei IoU 0,50. Einheit: Prozent. Die Tabelle verlinkt für diese Zeile keine Modelldetailseite; Anbieterroute und Modellrevision sind nicht veröffentlicht.
Einordnung
Roboflow beschreibt das aktuelle Protokoll mit drei Läufen je Aufgabe und Aufwandsstufe, weist aber darauf hin, dass ältere Ergebnisse bis zur Wiederholung Einzelmessungen bleiben. Die Haupttabelle nennt den Laufstatus dieser Zeile nicht, daher wird keine Laufzahl angenommen. Ein veröffentlichtes ± bezeichnet die halbe beobachtete Spannweite und kein 95-%-Konfidenzintervall. Für diese Zeile gibt es keine verlinkte Modelldetailseite; Anbieterroute, Modellrevision und zeilenspezifischer Laufstatus sind nicht veröffentlicht. Die Haupttabelle nennt weder die Stichprobengröße dieser Aufgabe noch Modellrevision oder Serving-Route.
Quelle Roboflow Vision Evals
Roboflow Vision Evals, Counting (Messwert, Testbedingungen und Quelle anzeigen)
Originalwert
46
Bewertung
46
Messgröße
LLM-judged accuracy
Einheit
%
Benchmark-Version
Roboflow Vision Evals board updated 2026-10-26, low-effort main table
Kategorie
vision
Richtung
Mehr ist besser
Quellentyp
independent-evaluator
Auswertung
Roboflow Vision Evals
Status
active
Abrufdatum
2026-10-28
Methodik
Unabhängige Evaluation. Exakte Roboflow-Haupttabellenzeile `DeepSeek V4 Flash Vision Exp`; ihr Anzeigename stimmt wörtlich mit der bestehenden Profil-ID `deepseek-deepseek-v4-flash-vision-exp` überein. Der Wert für Zählen stammt aus dem niedrigen Aufwandsmodus und misst Bildverständnis. Roboflow verwendet laut Methodik dieselben realen Bildbeispiele für Modelle und Aufgaben. Dies misst Bildverständnis, kein Videoverständnis und keine Qualität generierter Videos. Messgröße: vom Gemini-3.5-Flash-Richter bei Temperatur 0 beurteilte Antwortgenauigkeit. Einheit: Prozent. Die Tabelle verlinkt für diese Zeile keine Modelldetailseite; Anbieterroute und Modellrevision sind nicht veröffentlicht.
Einordnung
Roboflow beschreibt das aktuelle Protokoll mit drei Läufen je Aufgabe und Aufwandsstufe, weist aber darauf hin, dass ältere Ergebnisse bis zur Wiederholung Einzelmessungen bleiben. Die Haupttabelle nennt den Laufstatus dieser Zeile nicht, daher wird keine Laufzahl angenommen. Ein veröffentlichtes ± bezeichnet die halbe beobachtete Spannweite und kein 95-%-Konfidenzintervall. Für diese Zeile gibt es keine verlinkte Modelldetailseite; Anbieterroute, Modellrevision und zeilenspezifischer Laufstatus sind nicht veröffentlicht. Die Haupttabelle nennt weder die Stichprobengröße dieser Aufgabe noch Modellrevision oder Serving-Route.
Quelle Roboflow Vision Evals
Roboflow Vision Evals, Identification (Messwert, Testbedingungen und Quelle anzeigen)
Originalwert
68.8
Bewertung
68.8
Messgröße
LLM-judged accuracy
Einheit
%
Benchmark-Version
Roboflow Vision Evals board updated 2026-10-26, low-effort main table
Kategorie
vision
Richtung
Mehr ist besser
Quellentyp
independent-evaluator
Auswertung
Roboflow Vision Evals
Status
active
Abrufdatum
2026-10-28
Methodik
Unabhängige Evaluation. Exakte Roboflow-Haupttabellenzeile `DeepSeek V4 Flash Vision Exp`; ihr Anzeigename stimmt wörtlich mit der bestehenden Profil-ID `deepseek-deepseek-v4-flash-vision-exp` überein. Der Wert für Identifikation stammt aus dem niedrigen Aufwandsmodus und misst Bildverständnis. Roboflow verwendet laut Methodik dieselben realen Bildbeispiele für Modelle und Aufgaben. Dies misst Bildverständnis, kein Videoverständnis und keine Qualität generierter Videos. Messgröße: vom Gemini-3.5-Flash-Richter bei Temperatur 0 beurteilte Antwortgenauigkeit. Einheit: Prozent. Die Tabelle verlinkt für diese Zeile keine Modelldetailseite; Anbieterroute und Modellrevision sind nicht veröffentlicht.
Einordnung
Roboflow beschreibt das aktuelle Protokoll mit drei Läufen je Aufgabe und Aufwandsstufe, weist aber darauf hin, dass ältere Ergebnisse bis zur Wiederholung Einzelmessungen bleiben. Die Haupttabelle nennt den Laufstatus dieser Zeile nicht, daher wird keine Laufzahl angenommen. Ein veröffentlichtes ± bezeichnet die halbe beobachtete Spannweite und kein 95-%-Konfidenzintervall. Für diese Zeile gibt es keine verlinkte Modelldetailseite; Anbieterroute, Modellrevision und zeilenspezifischer Laufstatus sind nicht veröffentlicht. Die Haupttabelle nennt weder die Stichprobengröße dieser Aufgabe noch Modellrevision oder Serving-Route.
Quelle Roboflow Vision Evals
Roboflow Vision Evals, OCR (Messwert, Testbedingungen und Quelle anzeigen)
Originalwert
44
Bewertung
44
Messgröße
deterministic composite OCR score
Einheit
%
Benchmark-Version
Roboflow Vision Evals board updated 2026-10-26, low-effort main table
Kategorie
vision
Richtung
Mehr ist besser
Quellentyp
independent-evaluator
Auswertung
Roboflow Vision Evals
Status
active
Abrufdatum
2026-10-28
Methodik
Unabhängige Evaluation. Exakte Roboflow-Haupttabellenzeile `DeepSeek V4 Flash Vision Exp`; ihr Anzeigename stimmt wörtlich mit der bestehenden Profil-ID `deepseek-deepseek-v4-flash-vision-exp` überein. Der Wert für OCR stammt aus dem niedrigen Aufwandsmodus und misst Bildverständnis. Roboflow verwendet laut Methodik dieselben realen Bildbeispiele für Modelle und Aufgaben. Dies misst Bildverständnis, kein Videoverständnis und keine Qualität generierter Videos. Messgröße: deterministischer zusammengesetzter OCR-Wert aus Einzelwert-Exact-Match, Transkriptionsähnlichkeit, JSON-Feldabgleich sowie Text- und Boxlokalisierung. Einheit: Prozent. Die Tabelle verlinkt für diese Zeile keine Modelldetailseite; Anbieterroute und Modellrevision sind nicht veröffentlicht.
Einordnung
Roboflow beschreibt das aktuelle Protokoll mit drei Läufen je Aufgabe und Aufwandsstufe, weist aber darauf hin, dass ältere Ergebnisse bis zur Wiederholung Einzelmessungen bleiben. Die Haupttabelle nennt den Laufstatus dieser Zeile nicht, daher wird keine Laufzahl angenommen. Ein veröffentlichtes ± bezeichnet die halbe beobachtete Spannweite und kein 95-%-Konfidenzintervall. Für diese Zeile gibt es keine verlinkte Modelldetailseite; Anbieterroute, Modellrevision und zeilenspezifischer Laufstatus sind nicht veröffentlicht. Die Haupttabelle nennt weder die Stichprobengröße dieser Aufgabe noch Modellrevision oder Serving-Route.
Quelle Roboflow Vision Evals
Roboflow Vision Evals, Reasoning (Messwert, Testbedingungen und Quelle anzeigen)
Originalwert
31.8
Bewertung
31.8
Messgröße
LLM-judged accuracy
Einheit
%
Benchmark-Version
Roboflow Vision Evals board updated 2026-10-26, low-effort main table
Kategorie
vision
Richtung
Mehr ist besser
Quellentyp
independent-evaluator
Auswertung
Roboflow Vision Evals
Status
active
Abrufdatum
2026-10-28
Methodik
Unabhängige Evaluation. Exakte Roboflow-Haupttabellenzeile `DeepSeek V4 Flash Vision Exp`; ihr Anzeigename stimmt wörtlich mit der bestehenden Profil-ID `deepseek-deepseek-v4-flash-vision-exp` überein. Der Wert für visuelles Schlussfolgern stammt aus dem niedrigen Aufwandsmodus und misst Bildverständnis. Roboflow verwendet laut Methodik dieselben realen Bildbeispiele für Modelle und Aufgaben. Dies misst Bildverständnis, kein Videoverständnis und keine Qualität generierter Videos. Messgröße: vom Gemini-3.5-Flash-Richter bei Temperatur 0 beurteilte Antwortgenauigkeit. Einheit: Prozent. Die Tabelle verlinkt für diese Zeile keine Modelldetailseite; Anbieterroute und Modellrevision sind nicht veröffentlicht.
Einordnung
Roboflow beschreibt das aktuelle Protokoll mit drei Läufen je Aufgabe und Aufwandsstufe, weist aber darauf hin, dass ältere Ergebnisse bis zur Wiederholung Einzelmessungen bleiben. Die Haupttabelle nennt den Laufstatus dieser Zeile nicht, daher wird keine Laufzahl angenommen. Ein veröffentlichtes ± bezeichnet die halbe beobachtete Spannweite und kein 95-%-Konfidenzintervall. Für diese Zeile gibt es keine verlinkte Modelldetailseite; Anbieterroute, Modellrevision und zeilenspezifischer Laufstatus sind nicht veröffentlicht. Die Haupttabelle nennt weder die Stichprobengröße dieser Aufgabe noch Modellrevision oder Serving-Route.
Quelle Roboflow Vision Evals
Terminal Bench 2.1 (Messwert, Testbedingungen und Quelle anzeigen)
Originalwert
83.9
Bewertung
83.9
Messgröße
score
Einheit
Keine Einheit angegeben
Benchmark-Version
Terminal Bench 2.1
Kategorie
text-agent
Richtung
Mehr ist besser
Quellentyp
vendor-reported
Auswertung
DeepSeek V4 Flash Vision Exp official model card
Status
active
Abrufdatum
2026-10-15
Methodik
Vom Anbieter veröffentlichter Wert. Exakte Tabellenzeile der Text-Agenten-Auswertung für DeepSeek-V4-Flash-Vision-Exp. Laut Karte verwenden Text-Agenten-Ergebnisse DeepSeek Harness in Minimal-Konfiguration, maximalen Reasoning-Aufwand, Temperatur 1.0 und top-p 0.95. Benchmark-Prompt, Sampling-/Decoding-Einstellungen, Reasoning-Aufwand, Quantisierung und Ausführungsdatum sind im zitierten Ergebnis nicht angegeben; dazu werden keine Annahmen getroffen.
Einordnung
Die Quelle nennt weder Einheit noch Skala. Der veröffentlichte Rohwert bleibt erhalten und wird nicht in Prozent umgerechnet.
Quelle DeepSeek V4 Flash Vision Exp official model card
NL2Repo (Messwert, Testbedingungen und Quelle anzeigen)
Originalwert
57.7
Bewertung
57.7
Messgröße
score
Einheit
Keine Einheit angegeben
Benchmark-Version
NL2Repo
Kategorie
text-agent
Richtung
Mehr ist besser
Quellentyp
vendor-reported
Auswertung
DeepSeek V4 Flash Vision Exp official model card
Status
active
Abrufdatum
2026-10-15
Methodik
Vom Anbieter veröffentlichter Wert. Exakte Tabellenzeile der Text-Agenten-Auswertung für DeepSeek-V4-Flash-Vision-Exp. Laut Karte verwenden Text-Agenten-Ergebnisse DeepSeek Harness in Minimal-Konfiguration, maximalen Reasoning-Aufwand, Temperatur 1.0 und top-p 0.95. Benchmark-Prompt, Sampling-/Decoding-Einstellungen, Reasoning-Aufwand, Quantisierung und Ausführungsdatum sind im zitierten Ergebnis nicht angegeben; dazu werden keine Annahmen getroffen.
Einordnung
Die Quelle nennt weder Einheit noch Skala. Der veröffentlichte Rohwert bleibt erhalten und wird nicht in Prozent umgerechnet.
Quelle DeepSeek V4 Flash Vision Exp official model card
CyberGym (Messwert, Testbedingungen und Quelle anzeigen)
Originalwert
75.3
Bewertung
75.3
Messgröße
score
Einheit
Keine Einheit angegeben
Benchmark-Version
CyberGym
Kategorie
text-agent
Richtung
Mehr ist besser
Quellentyp
vendor-reported
Auswertung
DeepSeek V4 Flash Vision Exp official model card
Status
active
Abrufdatum
2026-10-15
Methodik
Vom Anbieter veröffentlichter Wert. Exakte Tabellenzeile der Text-Agenten-Auswertung für DeepSeek-V4-Flash-Vision-Exp. Laut Karte verwenden Text-Agenten-Ergebnisse DeepSeek Harness in Minimal-Konfiguration, maximalen Reasoning-Aufwand, Temperatur 1.0 und top-p 0.95. Benchmark-Prompt, Sampling-/Decoding-Einstellungen, Reasoning-Aufwand, Quantisierung und Ausführungsdatum sind im zitierten Ergebnis nicht angegeben; dazu werden keine Annahmen getroffen.
Einordnung
Die Quelle nennt weder Einheit noch Skala. Der veröffentlichte Rohwert bleibt erhalten und wird nicht in Prozent umgerechnet.
Quelle DeepSeek V4 Flash Vision Exp official model card
DeepSWE (Messwert, Testbedingungen und Quelle anzeigen)
Originalwert
59.3
Bewertung
59.3
Messgröße
score
Einheit
Keine Einheit angegeben
Benchmark-Version
DeepSWE
Kategorie
text-agent
Richtung
Mehr ist besser
Quellentyp
vendor-reported
Auswertung
DeepSeek V4 Flash Vision Exp official model card
Status
active
Abrufdatum
2026-10-15
Methodik
Vom Anbieter veröffentlichter Wert. Exakte Tabellenzeile der Text-Agenten-Auswertung für DeepSeek-V4-Flash-Vision-Exp. Laut Karte verwenden Text-Agenten-Ergebnisse DeepSeek Harness in Minimal-Konfiguration, maximalen Reasoning-Aufwand, Temperatur 1.0 und top-p 0.95. Benchmark-Prompt, Sampling-/Decoding-Einstellungen, Reasoning-Aufwand, Quantisierung und Ausführungsdatum sind im zitierten Ergebnis nicht angegeben; dazu werden keine Annahmen getroffen.
Einordnung
Die Quelle nennt weder Einheit noch Skala. Der veröffentlichte Rohwert bleibt erhalten und wird nicht in Prozent umgerechnet.
Quelle DeepSeek V4 Flash Vision Exp official model card
Toolathlon-Verified (Messwert, Testbedingungen und Quelle anzeigen)
Originalwert
75.9
Bewertung
75.9
Messgröße
score
Einheit
Keine Einheit angegeben
Benchmark-Version
Toolathlon-Verified
Kategorie
text-agent
Richtung
Mehr ist besser
Quellentyp
vendor-reported
Auswertung
DeepSeek V4 Flash Vision Exp official model card
Status
active
Abrufdatum
2026-10-15
Methodik
Vom Anbieter veröffentlichter Wert. Exakte Tabellenzeile der Text-Agenten-Auswertung für DeepSeek-V4-Flash-Vision-Exp. Laut Karte verwenden Text-Agenten-Ergebnisse DeepSeek Harness in Minimal-Konfiguration, maximalen Reasoning-Aufwand, Temperatur 1.0 und top-p 0.95. Benchmark-Prompt, Sampling-/Decoding-Einstellungen, Reasoning-Aufwand, Quantisierung und Ausführungsdatum sind im zitierten Ergebnis nicht angegeben; dazu werden keine Annahmen getroffen.
Einordnung
Die Quelle nennt weder Einheit noch Skala. Der veröffentlichte Rohwert bleibt erhalten und wird nicht in Prozent umgerechnet.
Quelle DeepSeek V4 Flash Vision Exp official model card

Seite 1 von 6

Beliebtheit im Vergleich

Wie oft das Modell gesucht, genutzt und erwähnt wird, im Vergleich mit allen Modellen dieser Kategorie.

Beliebtheitsindex

Die 100 beliebtesten Modelle dieser Kategorie, 0 bis 100, höher ist beliebter

20 von 101 Modellen

Stand November 2026 · Quelle: gradually.ai Beliebtheitsindex

Zeitlicher Verlauf

Wochenwerte vom 18. Oktober 2026 bis 8. November 2026

DeepSeek V4 Flash Vision ExpMixtral 8x22B 43Laguna XS 2.1 43Llama 3.1 70B Instruct 43Qwen 3.5 35B A3B 43

Methodenwechsel im Verlauf, ein Sprung an dieser Stelle ist kein Marktereignis:

  1. 11. November 2026: Wert nur mit Such- oder Nutzungsdaten, 30-Tage-Aufmerksamkeit
  2. 21. November 2026: Methodenversion 4 (gemeinsame Skala, Schrumpfung)

Was gerade an Beliebtheit gewinnt, steht für Modelle, Anbieter, Harnesses und KI-Abos gesammelt in Alle KI-Trends.

Alle technischen Daten

Architektur

Parameter
305 Mrd.
Quelle: Parameter

Ein- und Ausgabe

Kontextfenster
1.000.000 Token
Quelle: Kontextfenster
Maximale Ausgabe
384.000 Token
Quelle: Maximale Ausgabe
Eingaben
Text, Bild
Quelle: Eingaben
Ausgaben
Text
Quelle: Ausgaben
Tool-Aufrufe
Ja
Quelle: Tool-Aufrufe

Wasserzeichen und Herkunft

KI-Wasserzeichen meint unsichtbare Signale in der Ausgabe. Sichtbare Zeichen und Herkunftsmetadaten sind getrennt aufgeführt. Unbekannt bedeutet, dass für die jeweilige Angabe kein ausreichender Beleg vorliegt.

KI-Wasserzeichen
Unbekannt
ohne Quelle
Wasserzeichen-Technik
Nicht bekannt
ohne Quelle

Lizenz und Zugang

Gewichte
Offene Gewichte
Quelle: Gewichte
Abschaltung
DeepSeek-API: abgeschaltet, ohne veröffentlichtes Datum (Gewichte bleiben verfügbar)
Quelle: Abschaltung

Preise

In keinem Abo in Deutschland enthalten.

Alle Tarife im KI-Abo-Vergleich

Häufige Fragen zu DeepSeek V4 Flash Vision Exp

Wie groß ist das Kontextfenster von DeepSeek V4 Flash Vision Exp?

1 Mio. Token. So viel Text liest DeepSeek V4 Flash Vision Exp auf einmal, das sind rund 1.500 A4-Seiten.

Seitenzahl als Faustregel nach Artificial Analysis

KontextfensterToken, die das Modell auf einmal liest · höher ist besser
DeepSeek V4 Flash Vision ExpPlatz 31 von 1031 Mio.
Claude Opus 5.51 Mio.
Gemini 4 Carbon1 Mio.
Claude Fable 5.11 Mio.
Claude Sonnet 5.51 Mio.
Muse Wonder Full1 Mio.
Claude Opus 51 Mio.

Kann ich DeepSeek V4 Flash Vision Exp lokal nutzen?

Ja, die Gewichte sind offen. Mit 305 Mrd. Parametern braucht es aber sehr viel Speicher, eher einen Server als einen Laptop.

Angaben von DeepSeek

Offene Gewichte
ja
Lizenz
MIT
Parameter
305 Mrd.
davon aktiv je Token
k. A.

Quellen und Datenstand

Alle 20 Quellen anzeigen

Benchmarkquellen im Überblick

Welche unabhängigen Auswerter dieses Modell getestet haben. Das ist Abdeckung, keine Qualitätsrangliste.

AuswerterTestreihenGesamtindizesErfasste aktive Messwerte
LiveBench0038

Ohne Herstellerangaben sowie historische oder strittige Ergebnisse; diese stehen gekennzeichnet bei den Einzelwerten. 38 Messwerte sind noch keiner Testreihe zugeordnet.

ArtNachweis und Datenstand
Eingabe

Dokumentierte Modalitäten. Abgerufen am 27. Oktober 2026.

Ausgabe

Dokumentierte Modalitäten. Abgerufen am 27. Oktober 2026.

RecherchestandRecherchestand 15. Oktober 2026. 12 Quellen-URLs geprüft. Das dokumentiert die geprüften Quellen, nicht sämtliche Veröffentlichungen zu diesem Modell.
Nicht veröffentlicht

task-run-dates-and-multimodal-setup

Hinweis

Die Modellkarte erläutert die Konfiguration nur für Text-Agent-Tests. Datum und Decoding-Protokoll der multimodalen Agententabelle fehlen; die Einheiten sind nicht angegeben.

Weitere QuelleHugging Face (abgerufen 15. Oktober 2026) · DeepSeek V4 Flash Vision Exp model card · Redaktionelle Beschreibung geprüft am 2. Oktober 2026
Weitere QuelleLiveBench (abgerufen 16. Oktober 2026)1 (am 2. November 2026 nicht abrufbar) https://livebench.ai/table_2026_09_02.csv2 (am 2. November 2026 nicht abrufbar) https://livebench.ai/breakdown_2026_09_02.json
Weitere Quelleu/Correct_Tomato1871, self-reported MindTrial run (abgerufen 18. Oktober 2026)
Weitere QuellePixelML CMP 170HX experiment (abgerufen 21. Oktober 2026)
Weitere QuelleForcebench (abgerufen 24. Oktober 2026)
Weitere QuelleRoboflow Vision Evals (abgerufen 28. Oktober 2026)
Weitere QuelleModellmetadaten (abgerufen 16. Oktober 2026)12 (am 2. November 2026 nicht abrufbar) https://livebench.ai/categories_2026_09_02.json3 (am 2. November 2026 nicht abrufbar) https://livebench.ai/notes_2026_09_02.json4 (am 2. November 2026 nicht abrufbar) https://livebench.ai/static/js/main.d1b91202.js
Weitere QuelleDeepSeek V4 Flash Vision Exp repository metadata · Redaktionelle Beschreibung geprüft am 2. Oktober 2026
Weitere QuelleDeepSeek V4.1 lifecycle notice · Redaktionelle Beschreibung geprüft am 2. Oktober 2026
Weitere QuelleOpenRouter: Beliebtheitsindex (abgeleitet), CC BY 4.0
Weitere QuelleVercel AI Gateway: Beliebtheitsindex (abgeleitet), CC BY 4.0
Weitere QuelleOllama: kumulierte Downloads für den Beliebtheitsindex
Weitere QuelleReplicate: kumulierte Ausführungen für den Beliebtheitsindex
Weitere QuelleGoogle Trending Now: begrenzte Feed-Auswahl für Deutschland und USA
Weitere QuelleCreative Commons Attribution 4.0